

NASA的目标是在制造后快速检查每个机身,防止制造缺陷演变成严重问题。
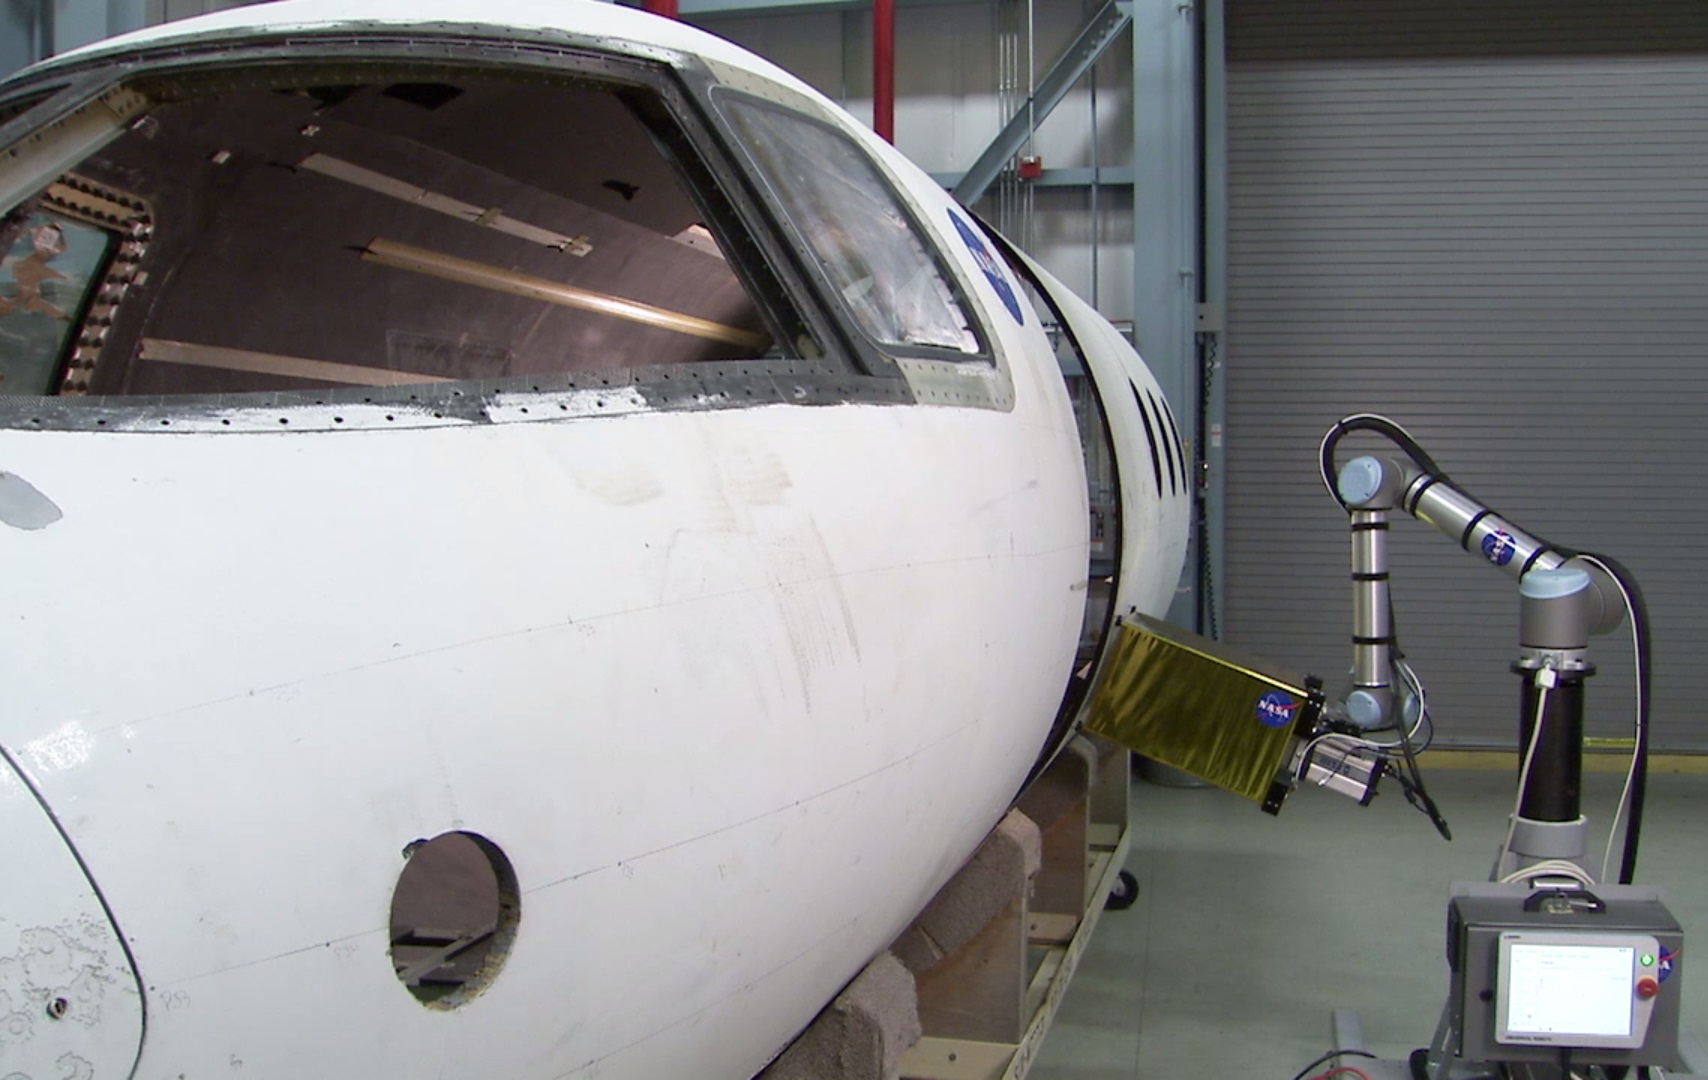
为了完成这项任务,NASA为复合材料飞机机身构建了一套自动化检测系统。该自动化系统缩短了检测时间并降低了成本。一台UR10协作机器人只需一名操作员即可完成检测。机器人将检测头移动到预先编程的位置。RoboDK软件用于模拟和编程检测路径,确保机器人不会遗漏任何区域。
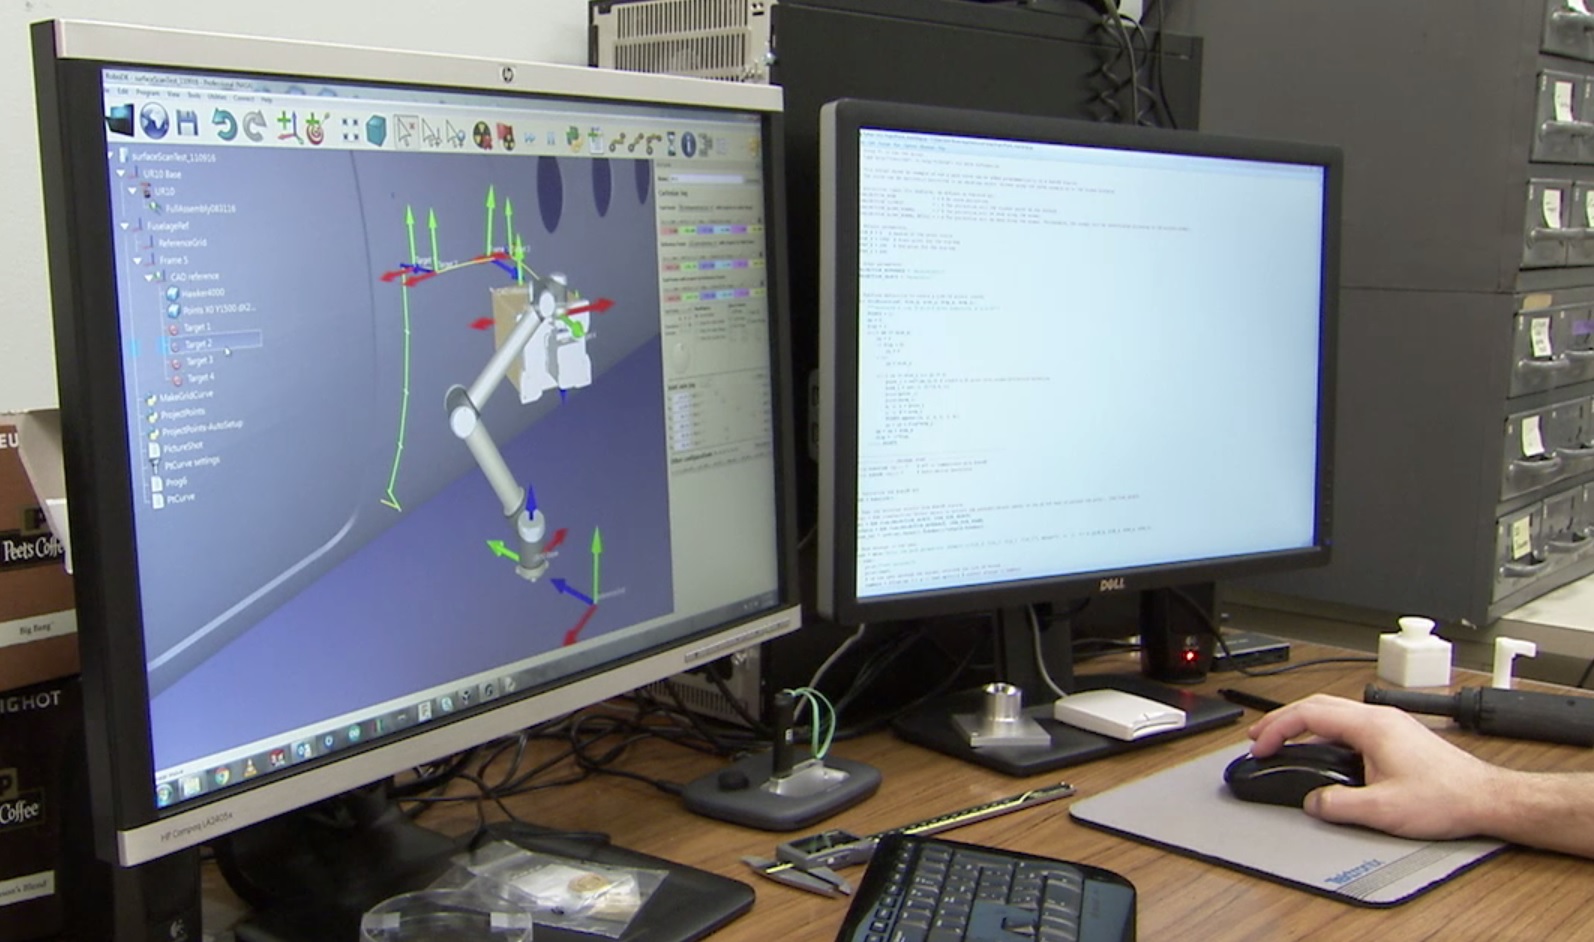
RoboDK allowed me to easily take advantage of our robot’s performance, and work with the geometrical constraints inherent with the UR10 and all attachments, by providing a user friendly programming interface and simulation environment.
Joshua Brown
Contractor at NASA Langley Research Center
NASA的目标是将这种类型的检测也应用于其他技术,例如超声波。
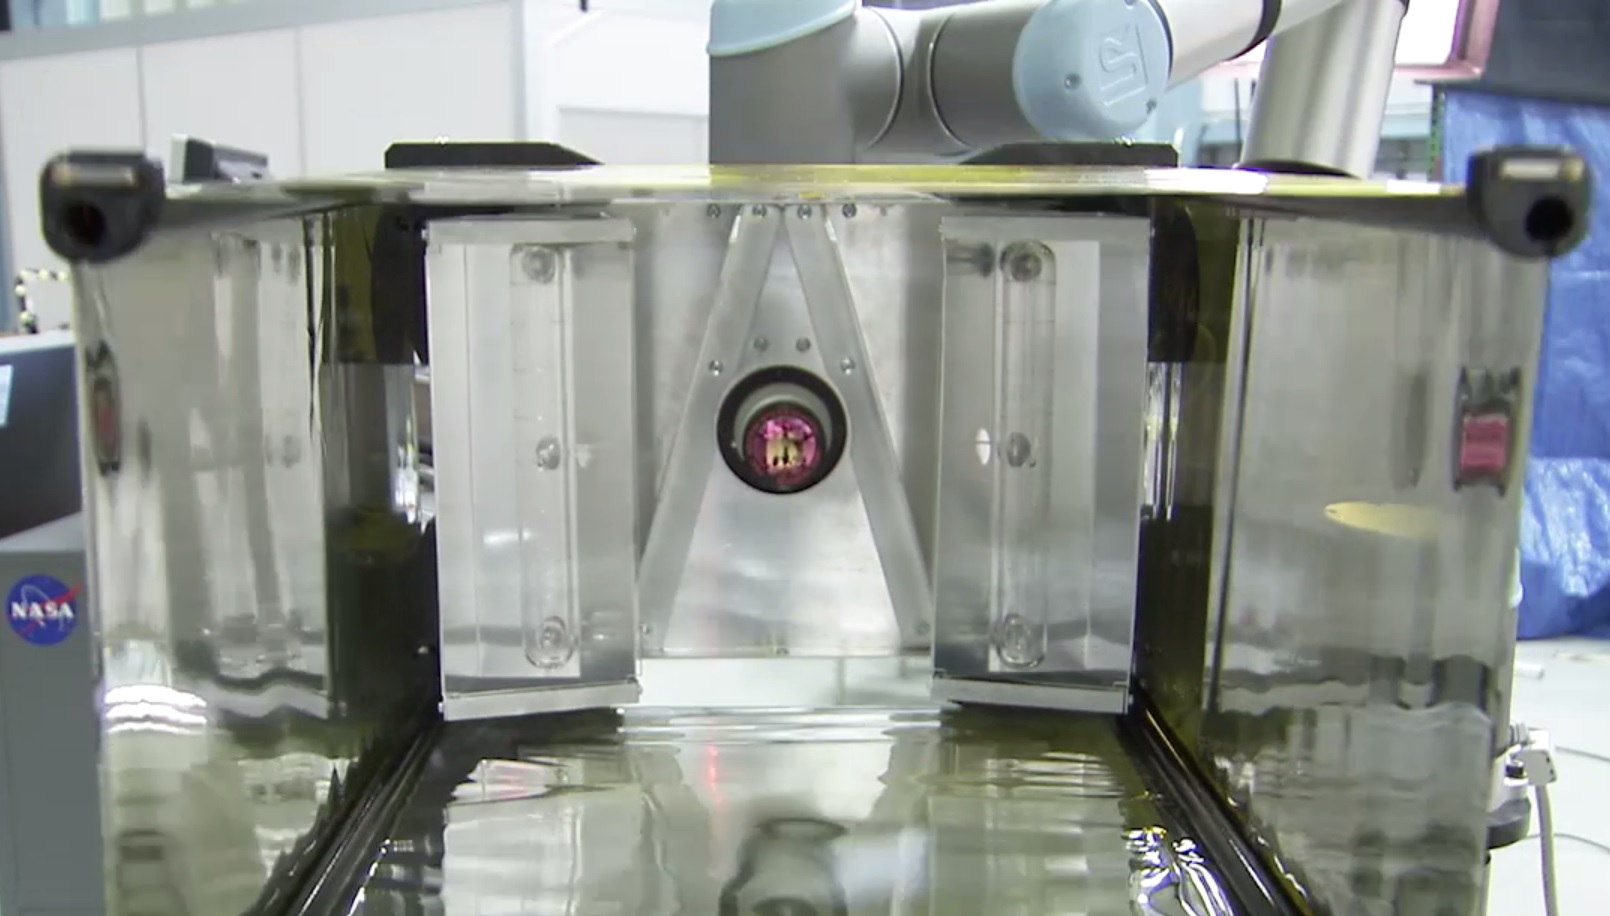
机器人持有一个红外检测摄像头,当热量流入部件时,该摄像头会采集温度数据。该传感器是一个FLIR热像仪。通过分析热量在复合材料结构中的流动,传感器能够在不损坏部件的情况下检测出缺陷区域。
正如Elliott Cramer所描述的:“在计算机中,在你实际开始移动机器人之前,你可以开发检测模式。你使用机身的实体模型,[…]你拥有机器人和检测工具(在本例中为红外检测系统)的实体模型。在计算机内,你规划将要行走的路径,设定每个检测点,并进行测试以确保这是最高效的路径,且机器人能够完成你所需的所有动作。”
该项目由NASA兰利研究中心完全开发和集成:
https://www.nasa.gov/langley
了解如何使用SCRIPT代码、URP程序对UR机器人进行编程,或直接从计算机运行机器人程序:
https://robodk.com/doc/#UR
涉及优傲机器人(Universal Robots)的更多项目请见此处:
https://robodk.com/blog/category/universal-robots/
文章 NASA的自动化检测 首次发布于 RoboDK博客。